راهنمای انتخاب انکودر: Incremental، Absolute, Resolver یا SinCos؟
انتخاب اشتباه انکودر، دقت یک سیستم Motion را تخریب میکند. مرور تفاوتها و نکات نصب در محیطهای پرنویز صنعتی.
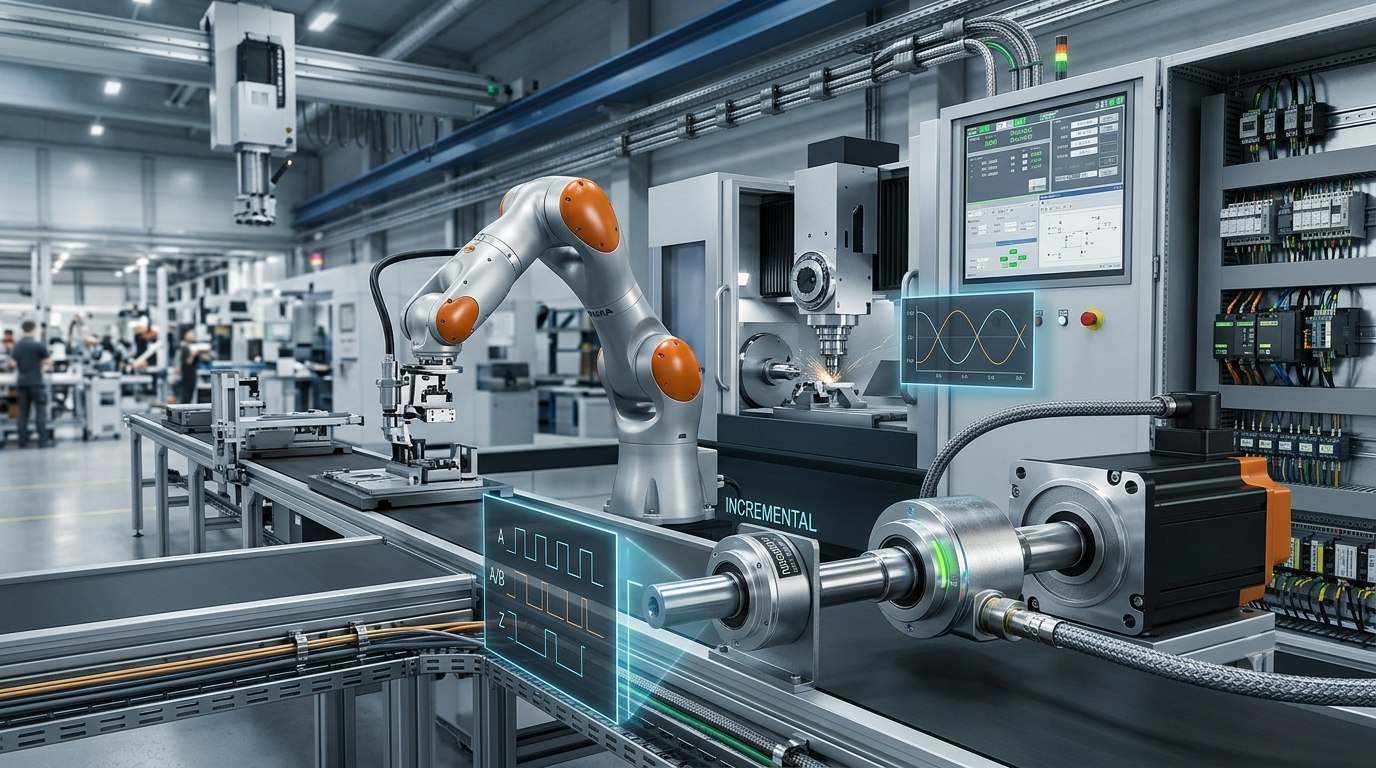
انکودر شما ممکن است دقیقترین سنسور دنیا باشد، اما اگر نوع آن با کاربری همخوان نباشد، سیستم Motion هر ۵ دقیقه یک Position Fault میدهد. انکودر، چشم سیستم Motion است — اگر اطلاعات position و velocity دقیق نباشد، حتی بهترین درایو و موتور هم خروجی ضعیفی خواهند داد. انتخاب انکودر باید با کاربری، دقت موردنیاز، سرعت چرخش، رفتار پس از قطعی برق، سطح نویز محیط و نوع فیدبک (انکودر دیجیتال یا رزولور آنالوگ) همخوان باشد. در این راهنما، از انواع انکودر تا رزولور، پروتکلها و نصب در محیط پرنویز را بررسی میکنیم.
چهار نوع فیدبک رایج: Incremental، Absolute، SinCos و Resolver
انتخاب نوع فیدبک تعیینکننده دقت، قیمت و قابلیت اطمینان سیستم است:
- Incremental Encoder: ارزان، پالسهای دیجیتال A/B/Z (Quadrature). نیازمند Homing پس از هر قطع برق. مناسب نوار نقاله، کانوایر و کاربریهای غیرحیاتی. رزولوشن: ۱۰۰ تا ۱۰۰۰۰ PPR (Pulse Per Revolution). محدودیت: از دست رفتن Position در Power Loss و خطای تجمعی در صورت نویز.
- Absolute Encoder (Single-turn / Multi-turn): Position مطلق زاویهای (Single-turn: ۰-۳۶۰°) یا تعداد دور کامل (Multi-turn) حتی پس از قطع برق. ضروری برای محورهای عمودی (Vertically Loaded Axes)، رباتهای ۶ محوره و CNC. Multi-turn مکانیکی (Gear-based) یا الکترونیکی (Battery-less/Wiegand).
- SinCos (Analog / Interpolated): خروجی آنالوگ سینوسی-کسینوسی ۱Vpp. رزولوشن Interpolated بسیار بالا (تا ۲۹ بیت معادل) با Interpolation در درایو. انتخاب سرووهای دقت بالا و ماشینکاری CNC نانومتری. سیگنالهای Sin+/Sin-/Cos+/Cos- با دامنه ۱Vpp.
- Resolver (RVDT / Rotary Variable Differential Transformer): سنسور آنالوگ القایی (Inductive) با دو سیمپیچ استاتور و یک سیمپیچ روتور. بسیار مقاوم در برابر نویز، Shock (تا ۱۰۰G) و دمای بالا (تا ۲۰۰°C). خروجی آنالوگ سینوسی با فرکانس Excitation ۱-۲۰kHz. رزولوشن: ۱۰-۱۶ بیت معادل (بسته به کیفیت Resolver-to-Digital Converter یا RDC). مناسب محیطهای پرنویز شدید (نفت و گاز، نظامی، خودروسازی، معدن) و موتورهای داخل چاه (Downhole Motors).
انکودر یا رزولور: کدامیک برای کاربری شماست؟
تفاوت کلیدی در مقاومت محیطی و دقت:
- انکودر دیجیتال (Incremental/Absolute/SinCos): دقت بالا (تا ۲۹ بیت)، اما حساس به نویز الکترومغناطیسی (EMI)، دما و Shock. عمر محدود (۵-۱۰ سال) بهخاطر الکترونیک و LED/Photodiode. مناسب کارخانههای تمیز (Clean Environment) با دما < ۸۵°C.
- Resolver آنالوگ: عمر بسیار بالا (۲۰-۳۰ سال)، مقاوم در برابر EMI، Shock، Vibration و دمای بالا. نیازمند RDC (Resolver-to-Digital Converter) در درایو. دقت پایینتر (۱۰-۱۶ بیت) و نیازمند Calibration دورهای. مناسب محیطهای سخت (Harsh Environment): معدن، نفت و گاز، نظامی، خودروسازی، داخل موتور (In-Motor Resolver).
- هزینه: Resolver ارزانتر از انکودر Absolute با همان رزولوشن، اما RDC در درایو هزینه اضافی ایجاد میکند.
پروتکلهای رایج خروجی انکودر
پروتکل ارتباطی تعیینکننده سرعت، امنیت و diagnostics است:
- TTL / HTL (Incremental): سادهترین خروجی Incremental. TTL (RS-422، ۵V) برای فاصله کوتاه (< ۱۰m). HTL (Push-Pull ۱۰-۳۰V) برای فاصله بالای ۵۰ متر و محیط صنعتی پرنویز.
- SSI (Synchronous Serial Interface): استاندارد قدیمی Absolute، ساده و synchronous. فاقد Diagnostics پیشرفته و CRC. در حال جایگزینی با BiSS-C.
- BiSS-C (Bidirectional Serial Synchronous): استاندارد باز (Open-source)، پرسرعت، دوطرفه، با CRC و Parameter Channel. جایگزین مدرن SSI.
- EnDat 2.2 (Heidenhain): پروتکل اختصاصی با دقت بالا، Diagnostics غنی (Warn/Error Flags) و قابلیت Online Parameter Reading. استاندارد در سرووهای دقیق.
- Hiperface DSL (Sick): انتقال داده دیجیتال و تغذیه ۲۴V تنها روی دو سیم (Two-Wire). کاهش چشمگیر هزینه کابلکشی در سرووهای Multi-axis.
- PROFINET / EtherCAT / CANopen: انکودرهای شبکهای (Networked Encoders) با Addressing مستقل. مناسب سیستمهای Multi-axis با Daisy-chain و Distributed Clocks.
محاسبه رزولوشن و محدودیت فرکانسی
رزولوشن انکودر باید حداقل ۵ تا ۱۰ برابر دقت مکانی موردنیاز باشد:
مثال: دقت مکانی موردنیاز ۰.۱mm روی محور خطی با Pitch بالاسکرو ۱۰mm/rev.
- حداقل رزولوشن تئوریک: ۱۰ ÷ ۰.۱ = ۱۰۰ پالس/دوره (PPR).
- با ضریب ایمنی ۱۰x: ۱۰۰۰ PPR (Incremental) یا ۱۰ بیت (Absolute).
- فرکانس خروجی: f = PPR × RPM ÷ ۶۰. انکودر ۲۵۰۰ PPR در ۶۰۰۰ RPM: f = ۲۵۰۰ × ۶۰۰۰ ÷ ۶۰ = ۲۵۰kHz. Bandwidth ورودی شمارنده درایو باید حداقل ۵۰۰kHz باشد.
- Resolver: رزولوشن وابسته به RDC (Resolver-to-Digital Converter). RDC ۱۲ بیت = ۴۰۹۶ counts/rev. RDC ۱۶ بیت = ۶۵۵۳۶ counts/rev.
نصب در محیط پرنویز: EMC Best Practices
طبق IEC 61000-4-x، کابلکشی انکودر/رزولور باید نویز EMI را از کابلهای قدرت جدا کند:
- کابل Shielded Twisted Pair (STP) با اتصال زمین یکطرفه: Shield فقط در سمت درایو/کنترلر به Ground متصل شود (نه در سمت انکودر/رزولور) تا از Ground Loop جلوگیری شود.
- فاصلهگذاری: حداقل ۲۰cm از کابلهای قدرت موتور (Motor Power Cables). در صورت امکان، داکت جداگانه یا جداکننده فلزی (Metallic Divider).
- فیلتر فرکانس بالا: استفاده از Ferrite Core در ورودی درایو برای حذف نویز Common-mode در فرکانسهای بالا (RFI).
- Star Grounding: تمام نقاط Ground در یک نقطه مشترک (Single Point) متصل شوند تا Loop Area کاهش یابد.
- Connector با کیفیت IP67/IP65: برای محیط مرطوب یا گردوغباری. اتصالات شل ۸۰٪ مشکلات Position Loss را تولید میکنند.
خطاهای رایج عیبیابی
- Position Jump ناگهانی: Ground Loop، کابل آسیبدیده (Shard در Shield) یا نویز Common-mode شدید. در Resolver: Excitation Voltage ناپایدار یا RDC Fault.
- افت پالس در سرعت بالا: Bandwidth ورودی شمارنده درایو ناکافی است یا Capacitance کابل بلند باعث Attenuation لبههای پالس میشود. در Resolver: Frequency Response RDC با Excitation Frequency همخوان نیست.
- خطای CRC در پروتکلهای دیجیتال: Terminator اشتباه (Missing/Mismatched Termination Resistor ۱۲۰Ω)، کابل بیکیفیت یا طول بیش از حد مجاز پروتکل.
- Drift تدریجی در Incremental پس از Homing: لرزش کوپلینگ (Coupling Backlash)، Looseness در Hub انکودر یا Wear مکانیکی در سیستم درایو. در Resolver: Phase Shift بین Sin/Cos Signals بهخاطر Temperature Drift.
- عدم شناسایی انکودر/رزولور پس از روشن شدن: قطع سیم تغذیه، ولتاژ ناکافی (Drop در کابل بلند) یا آسیب به PCB داخلی انکودر. در Resolver: Excitation Circuit Fault در RDC.
نتیجهگیری
ارزانترین انکودر، گرانترین درس را به سیستم Motion میدهد. انتخاب بین انکودر دیجیتال و رزولور آنالوگ به محیط و دقت بستگی دارد: انکودر برای دقت بالا و محیط تمیز، رزولور برای مقاومت در برابر نویز، Shock و دمای بالا. همیشه یک کلاس بالاتر از حداقل نیاز فنی انتخاب کنید و هزینه کابلکشی استاندارد را سرمایهگذاری بدانید، نه هزینه.
ارزانترین انکودر، گرانترین درس را به سیستم Motion میدهد؛ همیشه یک کلاس بالاتر از حداقل نیاز انتخاب کنید.