راهنمای تنظیم سروو موتور: از اوورشوت تا پایداری در حالت دائم
تنظیم نادرست PID سرووموتور باعث لرزش مکانیکی، کاهش عمر کوپلینگ و ناپایداری در سرعتهای پایین میشود. مرور پارامترهای کلیدی و روش اتوتیونینگ.
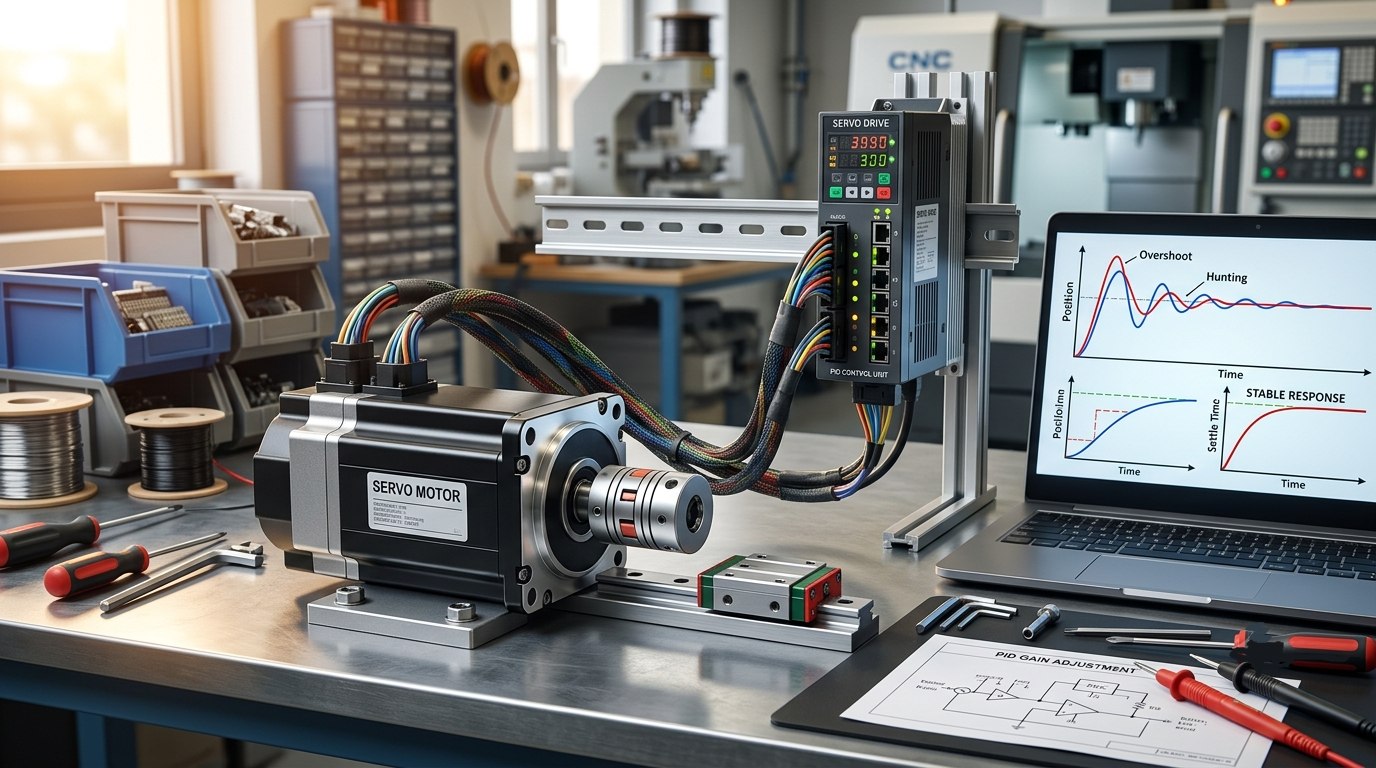
سرووموتور شما ممکن است هزینه سنگینی داشته باشد، اما اگر پارامترهای کنترلی PID بهدرستی تنظیم نشده باشند، عملکردی شبیه یک موتور AC معمولی خواهد داشت و با دقت پایین، اوورشوت بالا و لرزش مداوم کار میکند. سرووموتورها قلب سیستمهای دقت بالا در صنعت هستند؛ از تجهیزات CNC و رباتیک گرفته تا صنایع چاپ، بستهبندی و سیستمهای Pick and Place. اما تفاوت بین یک سروو حرفهای و یک سیستم ناکارآمد، فقط در تنظیم دقیق ضرایب PID و سیستمهای Feedforward است. در این راهنما، از فیزیک کنترل تا فرآیند Autotuning و عیبیابی مکانیکی را بررسی میکنیم.
چرا سیستمهای سروو نیاز به تنظیم دقیق دارند؟
برخلاف موتورهای استپر با ساختار Open Loop یا موتورهای AC معمولی مبتنی بر کنترل ولتاژ به فرکانس، سرووموتور از حلقه بسته فیدبک انکودر یا همان Encoder Feedback با کنترلر PID استفاده میکند. پارامترهای PID تعیین میکنند سیستم چگونه به خطای موقعیت یا همان Position Error پاسخ دهد:
- ضریب P Gain یا عملکرد تناسبی: واکنش سیستم متناسب با اندازه خطا خواهد بود. مقادیر بالاتری از P Gain باعث پاسخ سریع اما افزایش ریسک نوسان یا Oscillation میشود؛ در حالی که مقادیر پایین باعث پاسخ کند و افزایش شاخص Tracking Error خواهد شد.
- ضریب I Gain یا عملکرد انتگرالی: حذف خطای حالت پایدار یا Steady State Error با جمعآوری خطا در طول زمان. مقادیر بالای انتگرال باعث بروز Overshoot و پدیده Hunting میشود و مقادیر پایین آن خطا را به صورت یک Offset دائمی باقی میگذارد.
- ضریب D Gain یا عملکرد مشتقی: ایجاد خصلت دمپینگ یا Damping نوسانات با واکنش به نرخ تغییرات خطا. مقادیر بسیار بالای D Gain باعث پدیده Noise Amplification میشود و مقادیر پایین آن سیستم را به یک Underdamped System تبدیل میکند.
- پارامترهای پیشبین یا Feedforward: استفاده از سیستمهای پیشبین سرعت و شتاب جهت کاهش مقدار تاخیر در Tracking مسیرهای پیچیده بدون نیاز به افزایش گینهای حلقه بسته.
۳ مشکل رایج در کنترل سروو و راهکارهای تنظیم آن
این سه مشکل عمده، بخش اصلی داکیومنتهای عیبیابی سروو در صنایع را تشکیل میدهند:
- بروز Overshoot بالا: این خطا معمولاً ناشی از گین تناسبی بالا یا اعمال زودهنگام گین انتگرالی است. راهکار حل آن شامل کاهش ۱۰ تا ۲۰ درصدی P Gain، افزایش ضریب D Gain برای بهبود Damping، یا افزودن Velocity Feedforward جهت جبران اینرسی بار است. در ماشینآلات CNC مقدار اوورشوت بالاتر از ۲ درصد مستقیماً روی کیفیت سطح کار اثر منفی میگذارد.
- لرزش در سرعتهای پایین یا پدیده Hunting: این خطا معمولاً نشانه بالا بودن گین انتگرالی یا رزولوشن پایین انکودر است. راهکار شامل کاهش I Gain، افزایش پهنای باند فیلترها یا همان Deadband در کنترلر، یا استفاده از انکودرهای پیشرفته با رزولوشن بالا است. همچنین باید پدیده اصطکاک Stick Slip در مکانیزم مکانیکی بررسی شود.
- تأخیر در پاسخ یا طولانی شدن Settling Time: سیستم با تاخیر به نقطه هدف میرسد. راهکار اصلی افزایش گینهای پیشبین است؛ استفاده از Velocity Feedforward برای جبران اینرسی بار و سیستم Acceleration Feedforward برای جبران پدیده Jerk خط. سیستمهای پیشبین بدون افزایش گینهای حلقه بسته که ریسک ناپایداری دارند، میزان تاخیر را به شدت کاهش میدهند.
قابلیت Autotuning مزایا و محدودیتهای آن در درایوها
بسیاری از درایوهای مدرن دارای الگوریتمهای تنظیم خودکار یا Autotuning هستند؛ اما این سیستمها محدودیتهای خاص خود را دارند:
- موارد موفق: استفاده از حالتهای تنظیم خودکار در درایوهای Yaskawa Sigma-7 یا سیستم One Button Tuning در کنترلرهای Siemens V90 و پلتفرم Panasonic A6 برای بارهای روتین مانند میزهای دوار و کانوایرها با نسبت اینرسی پایین و سختافزار مکانیکی صلب.
- موارد ناموفق: اگر مکانیزم دارای لقی گیربکس یا Backlash بالا، کوپلینگهای انعطافپذیر با دمپینگ نامناسب، بار متغیر با اینرسی نوسانی مانند بازوی رباتیک یا فرکانس رزونانس پایین باشد، سیستم تنظیم خودکار نتیجه ضعیفی خواهد داد.
- راهکار جایگزین: در این موارد، تنظیم دستی یا Manual Tuning با تحلیل نمودارهای Bode Plot و اعمال فیلترهای حذف فرکانس خاص یا همان Notch Filter برای از بین بردن اثر رزونانس ضروری است. نرمافزار تخصصی مانند SigmaWin یا ابزار Trace در TIA Portal امکان تحلیل شاخصهای Gain Margin و Phase Margin را فراهم میکنند.
پیش از تغییر پارامترهای PID ساختار مکانیک را بررسی کنید
بخش عمدهای از مشکلات کنترلی در سیستمهای سروو ریشه در نقصهای مکانیکی دارند و به پارامترهای PID مربوط نمیشوند:
- لقی کوپلینگ یا Coupling Backlash: وجود لقی در اتصال باعث ایجاد تاخیر در دریافت فیدبک و بروز نوسان شدید در زمان تغییر جهت حرکت میشود. در این سیستمها استفاده از تجهیزات Zero Backlash مانند کوپلینگهای دیسکی یا آکاردئونی الزامی است.
- میزان سفت بودن تسمه یا Belt Tension: شل بودن تسمه انتقال قدرت باعث ایجاد خاصیت الاستیک و بروز رزونانس در فرکانسهای پایین میشود؛ سفت بودن بیش از حد نیز به بلبرینگها آسیب میزند. تنظیم باید با ابزارهای سنجش کشش صورت گیرد.
- نصب صحیح و محکم انکودر: انکودر فیدبک باید کاملاً صلب به شفت موتور متصل باشد. وجود هرگونه شلی باعث بروز نویز مکانی و خطا در فیدبک سرعت سیستم میشود.
- صلبیت مکانیکی یا Stiffness سیستم: فرکانس طبیعی مکانیزم باید چندین برابر پهنای باند کنترلر باشد. در صورت پایین بودن فرکانس طبیعی، اعمال فیلترهای دیجیتال Notch Filter در درایو جهت جلوگیری از آسیب به سازه ضروری است.
نتیجهگیری
یک سرووموتور گرانقیمت بدون تنظیم صحیح ضرایب PID، تفاوت با یک موتور معمولی نخواهد داشت. پیش از تغییر دادن گینهای درایو، ابتدا بخشهای مکانیکی شامل لقی کوپلینگها، کشش تسمه انتقال قدرت و اتصال انکودر را ارزیابی کنید. در مراحل بعد، کار را با قابلیت تنظیم خودکار آغاز کرده و برای کاربریهای پیچیدهتر، تنظیم دستی به کمک تحلیل Bode Plot و بهینهسازی گینهای پیشبین را در اولویت قرار دهید.
پیش از تنظیم پارامترهای الکترونیکی PID، همیشه ساختار مکانیکی سیستم را بررسی کنید؛ لقی کوپلینگها، میزان سفت بودن تسمه و نصب صحیح انکودر، نیمی از مشکلات نوسان را برطرف میکنند.